LIN-bus:
Từ lâu, mạng LIN-bus đã ra đời và được sử dụng khá phổ biến trong ngành kỹ thuật ô tô. LIN viết tắt là Local Interconnect Network. Bao gồm những thành phần sau:
● Hộp điều khiển Level cao (hay còn gọi là Master).
● Hộp điều khiển Level thấp (hay còn gọi là Slave).
● Kết nối tín hiệu kiểu 1 dây.
LIN-bus là hệ thống mạng giao tiếp 2 chiều, chỉ sử dụng một dây dẫn trong suốt quá trình truyền tín hiệu giữa các hộp điều khiển với nhau. Chúng ta có thể dễ dàng nhận thấy mạng LIN-bus này ở nhiều hệ thống trên xe như: cảm biến quản lý bình, máy phát, hệ thống lạnh, hệ thống chiếu sáng trên các đời xe sử dụng bóng Xenon, …
Đặc điểm của mạng này là tốc độ truyền tải thấp. Chúng thường sẽ sử dụng cho các chức năng trong xe mà không đòi hỏi tốc độ phản hồi cao như điều chỉnh ghế, chỉnh gương, …
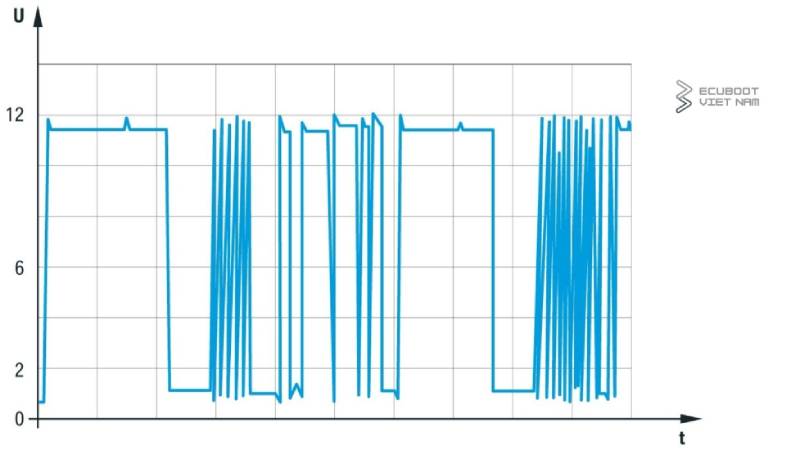
Ở góc độ kỹ thuật, mạng LIN-bus sẽ mang điện áp mang khi “Wake-up” là 12V và khi truyền tín hiệu, mọi người sẽ đo được nó rơi vào khoảng 9-11V. Tuy nhiên, để biết chính xác rằng mạng LIN có đang được ổn định không thì chúng ta tốt nhất nên dùng máy đo xung cho chính xác nhất.
Một hình mẫu về xung của mạng LIN-bus:
CAN-bus:
CAN là viết tắt của Controller Area Network. Với tốc độ trung bình có thể năm ở nhiều phân khúc là 100kB/s, 500kB/s hoặc có khi lên đến 1000kB/s. Chúng ta có thể thấy với tốc độ truyền tải như này, CAN-bus đã nhanh hơn LIN-bus đầu đó từ 10-20 lần nên chúng sẽ thường được dung cho các hệ thống yêu cầu tốc độ cao như hệ thống DriveTrain, PowerTrain, túi khí, hệ thống chiếu sáng, quản lý năng lượng, …
CAN-bus sẽ gồm những đặc điểm nhận dạng sau:
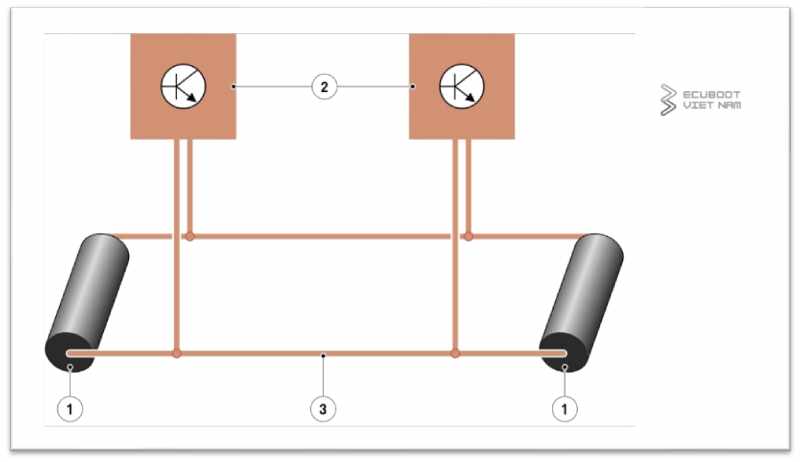
● Kết nối tín hiệu kiểu 2 dây, luôn luôn xoắn lại với nhau
● CAN-bus không có Slave hay Master, mỗi hộp điều khiển đều có chức năng nhận và truyền dữ liệu là như nhau xuyên suốt quá trình điều khiển.
● Tại 2 đầu dây sẽ có 2 điện trở 60Ω, điện trở tương đương hoạt động khi bình thường là 120Ω.
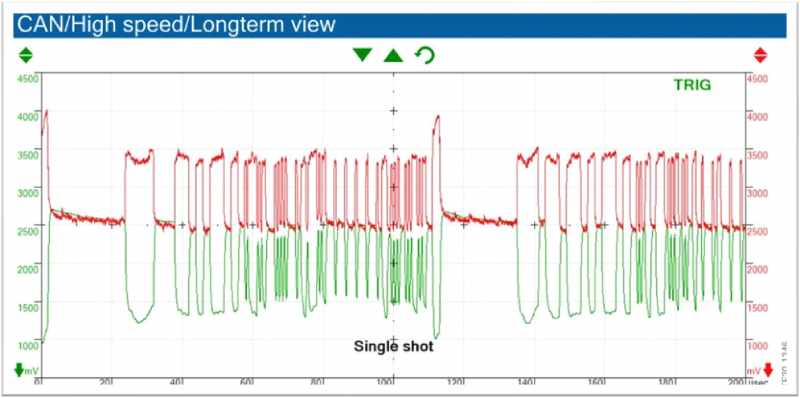
Dưới góc độ kỹ thuật, 2 dây mạng CAN sẽ là CAN-high và CAN-low. Cả hai dây đều có điện áp mang là 2,5V tuy nhiên khi truyền tải dữ liệu, CAN-high sẽ có điện áp dao động từ 2,5-3,5V và CAN-low từ 2,5-1,5V tùy vào lượng thông tin đang được truyền tải.
Vì đây là dạng xung giao tiếp nên mọi người cũng nên dùng máy đo xung để theo dỗi chính xác nhất.
Flex-Ray:
Khi mà các chức năng như hệ thống cân bằng điện tử, hệ thống an toàn và hệ thống hỗ trợ người lái ngày một tân tiến và đạt đến đỉnh điểm, mạng CAN-bus lúc này không còn đủ khả năng để truyền tải chính xác một lượng dữ liệu khổng lồ mà các hệ thống này giao tiếp với nhau.
Với tốc độ truyền tải lên đến 10Mbit/s, FlexRay có tốc độ nhanh gấp 20 lần các mạng giao tiếp phổ biến hiện tại được dùng trên xe cụ thể là CAN-bus. Ở những vùng sử dụng mạng CAN tốc độ cao như DriveTrain, Body, Chassis, Suspension,… FlexRay đều cho chúng ta thấy tốc độ nhanh hơn nhiều đủ để đáp ứng được những nhu cầu gần như là tức thời để hỗ trợ cho những hệ thống đã nêu trên.
FlexRay thường có 2 cấu trúc chính là tuyến tính và hình ngôi sao.
● Cấu trúc tuyến tính để chúng có thể hiển thị rõ ràng hơn trên các sơ đồ khối trong việc chẩn đoán.
● Cấu trúc hình ngôi sao là để khi có một nhánh bị lỗi, nó chỉ làm tê liệt riêng vùng đó chứ không ảnh hưởng lên toàn bộ hệ thống mạng giao tiếp FlexRay.
FlexRay dạng tuyến tính

FlexRay dạng ngôi sao

Về khía cạnh kỹ thuật, 2 dây FlexRay sẽ xoắn lại với nhau tương tự như 2 dây High và Low của CAN-bus. Chúng ta vẫn hoàn toàn có thể chẩn đoán mạng giao tiếp này dựa trên các phép đo cơ bản như đo điện áp, đo điện trở và đo xung thực tế.
Tuy nhiên, vì FlexRay là một mạng giao tiếp với tốc độ khá cao nên chúng ta cần phải có máy đo xung đủ nhanh và nhạy để có thể bắt được chính xác xung giao tiếp này.
Điện áp mang của mạng FlexRay sẽ là 2,5V. Điện áp dao động trên dây tín hiệu Low sẽ từ 1,9-2V và ở đây tín hiệu High sẽ từ 3-3,1V.
Chúng ta cần phải có sơ đồ mạch điện chính xác để có thể đo kiểm, nếu không rất có thể sẽ bị ảnh hưởng đến việc giao tiếp và có khả năng làm hỏng luôn cả hệ thống mạng.
Xung FlexRay thực tế trên máy đo xung

Đối với mỗi hãng xe khác nhau, mạng FlexRay này có thể dùng các điện trở khác nhau đặt ở trên các hộp điều khiển, chúng ta cần phải biết chính xác giá trị mà chúng ta cần biết để có thể đo đạc và chẩn đoán một cách chính xác nhất.
Đối với hãng xe BMW, chúng sẽ được thiết kế đặt 2 điện trở 90Ω ở 2 đầu nhánh với tổng trở tương đương của nhánh sẽ là 45Ω.
Hình minh hoạ điện trở FlexRay đối với dòng xe BMW

MOST-bus:
MOST là viết tắt của Media Oriented System Transport và đúng như cái tên gọi của nó, mạng MOST trên ô tô thường sẽ được dùng cho các hệ thống âm thanh giải trí cao cấp.
Mạng MOST là mạng giao tiếp dựa trên cấu trúc vòng. Ở cấu trúc này, mọi thiết bị, thành phần đầu cuối đều sẽ được kết nối với nhau trên một dây cáp quang. Lúc này, khi một data được gửi đi từ một hộp đầu tiên, nó sẽ đi qua hết tất cả các thành phần trên mạng MOST. Mỗi hộp điều khiển đều sẽ nhận và sao chép toàn bộ data đó để chuyển đi đến thành phần tiếp theo. Khi hộp đầu tiên nhận lại Data mà nó đã gửi đi trước đó, nó sẽ tự động xoá cái Data này đi và chuẩn bị cho lượng thông tin tiếp theo.
Bằng việc quan sát, chúng ta có thể dễ dàng thấy được trên mỗi thành phần của mạng MOST đều sẽ có 2 cổng cáp quang, 1 cổng cho việc nhận (Receiver) và một cổng cho việc truyền dữ liệu (Transmitter/Sender).
Cấu trúc vòng của mạng MOST-bus với các thành phần đều có 1 cổng nhận (R) và một cổng truyền dữ liệu (T)

Dựa trên cấu trúc trên, có thể thấy được rằng mạng MOST-bus sẽ hoạt động được khi và chỉ khi vòng tròn được khép kín và tất cả các thành phần đều nhận và truyền dữ liệu bình thường.
Mạng MOST rất khó để chẩn đoán, đòi hỏi chúng ta phải có Tool chuyên dụng mới có thể can thiệp vào mạng này.
PWM (Pulse Width Modulation) :
PWM không hẵn là một mạng giao tiếp. Sở dĩ các hộp điều khiển chính sử dụng xung PWM để kích hoạt hoặc điều chỉnh các cơ cấu để chúng hoạt động với tần số chính xác mà các hộp muốn điều khiển.

Với bề rộng của xung mỏng hơn, lúc này, các cơ cấu sẽ hoạt động với cường độ ít hơn và ngược lại. Khi bề rộng tăng dần, biên độ hoạt động của các cơ cấu cũng tăng dần. Điển hình là việc điều khiển theo tỉ lệ như 10%, 20%,30%,… 100%.
Chúng ta có thể bắt gặp các xung điều khiển PWM ở những cơ cấu điều khiển như bơm nước điện, quạt gió tản nhiệt két nước, quạt lồng sóc của hệ thống điều hoà,…